 فروشگاه لوازم خانگی قیسی | بهترین قیمت و خرید آنلاین
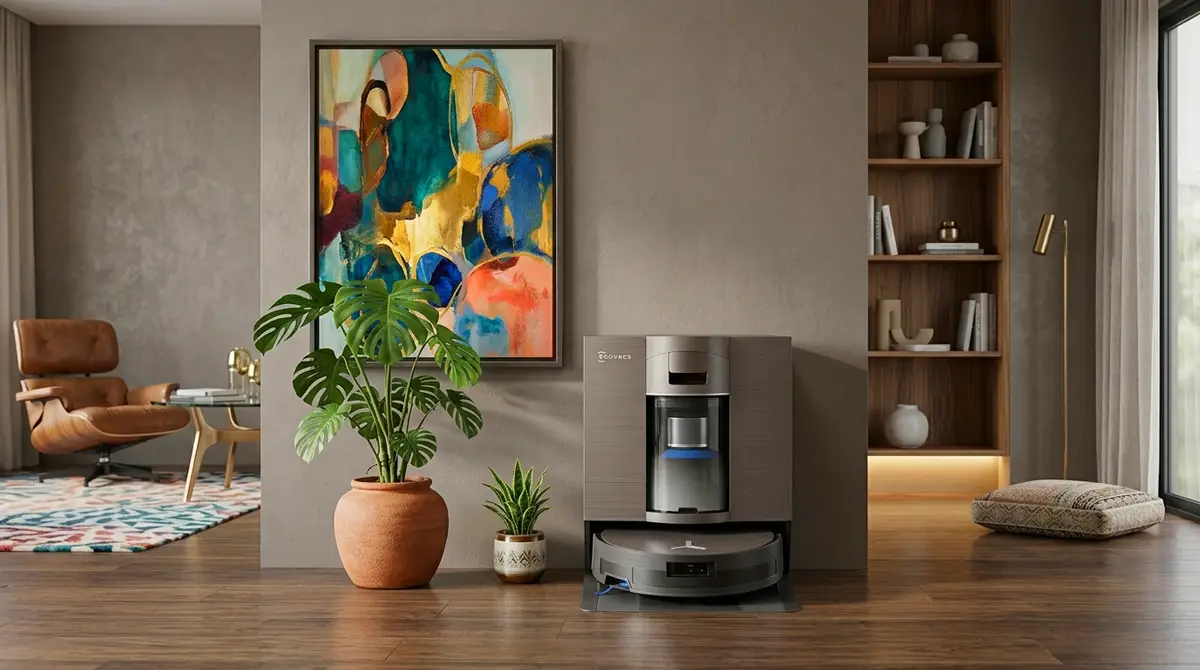
بررسی جارو رباتیک اکووکس X11 OmniCyclone؛ تست عملکرد؛ مشخصات فنی در برابر عملکرد واقعی
در نقد و بررسی جارو رباتیک اکووکس X11 OmniCyclone، مشخصات فنی فقط نقطه شروع هستند. X11 روی کاغذ با مکش ۱۹۵۰۰ پاسکال، فناوری BLAST، برس ZeroTangle 3.0، تیکشی رولری OZMO Roller 2.0، سیستم TruEdge 3.0 و تشخیص موانع AIVI 3D 3.0 یکی از مجهزترین رباتهای اکووکس است؛ اما ارزش واقعی این مجموعه زمانی مشخص میشود که ببینیم هرکدام در شرایط مختلف چه نتیجهای ایجاد میکنند.
در این بررسی، بنابراین از تکرار مشخصات برای این جارو رباتیک فاصله میگیریم و هر قابلیت را با نتیجه تستهای مستقل میسنجیم. جایی که نتیجه آزمایش به عملکرد واقعی دستگاه کمک میکند، عدد دقیق را میآوریم و در نهایت توضیح میدهیم این عدد برای استفاده روزمره چه معنایی دارد.با ما در قیسی همراه باشید تا مو را از ماست برای این مدل بیرون بکشیم.
مشخصات کلیدی X11 OmniCyclone
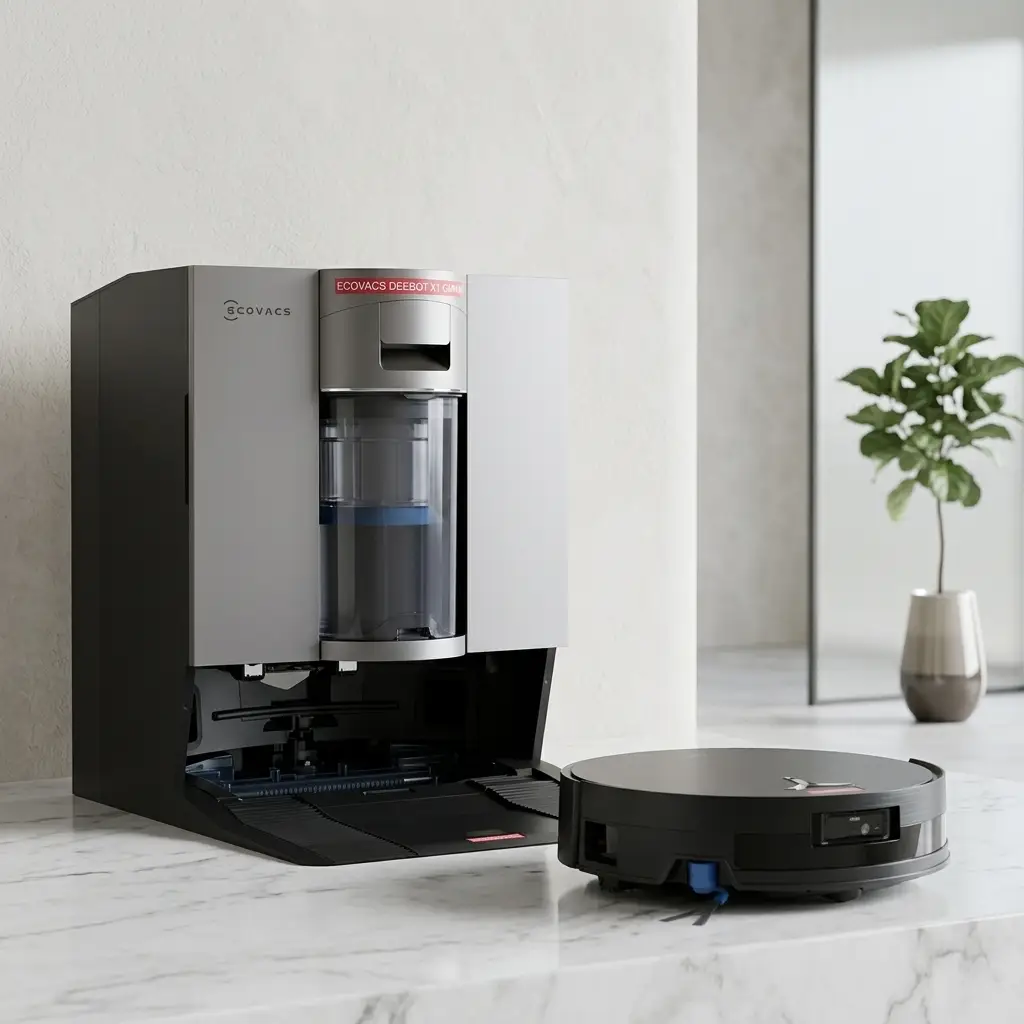
X11 به موتور BLAST با توان ۱۰۰ وات، حداکثر قدرت مکش ۱۹۵۰۰ پاسکال و جریان هوای اعلامشده ۱۸ لیتر بر ثانیه مجهز است. باتری ۶۴۰۰ میلیآمپرساعتی، سیستم تیکشی OZMO Roller 2.0 با رولر چرخان، ZeroTangle 3.0، TruEdge 3.0 و ایستگاه OmniCyclone بدون کیسه نیز بخشهای اصلی ساختار آن هستند. اکووکس برای ایستگاه، شستوشوی تی با آب ۷۵ درجه و خشککردن با هوای گرم را نیز در نظر گرفته است.
در بخش جاروکشی، قدرت مکش X11 OmniCyclone فقط یکی از عوامل تعیینکننده است؛ برس اصلی، طراحی مسیر هوا و نوع سطح هم در نتیجه نهایی نقش دارند. به همین دلیل، تستها را روی کف سخت و فرش جداگانه بررسی میکنیم.
تست قدرت مکش X11 OmniCyclone روی کف سخت
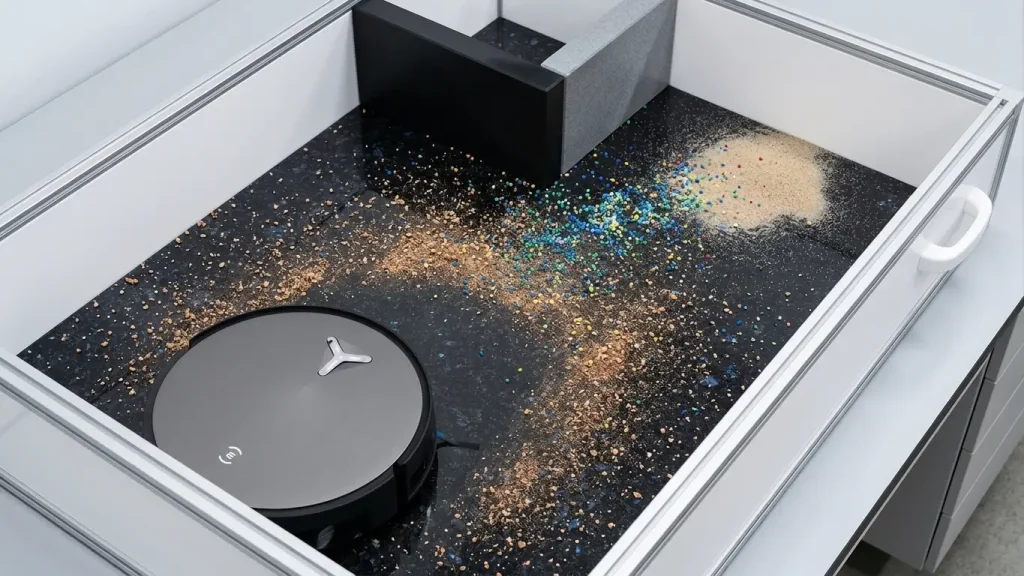
شرایط آزمایش: در تستهای مستقل، X11 با آلودگیهای مختلف روی سطوح متفاوت بررسی شده است تا مشخص شود سیستم مکش در برابر ذرات درشت و ریز چه عملکردی دارد.
نتیجه آزمایش: در یک تست جمعآوری ذرات درشت روی سطح سخت، X11 توانست حدود ۹۹ درصد از مقدار مشخص آلودگی را جمعآوری کند. در اندازهگیری جداگانه نیز مکش ۲.۳۵ کیلوپاسکال و جریان هوای ۲۳ CFM برای دستگاه ثبت شده است.
تحلیل نتیجه: این نتیجه نشان میدهد X11 در جمعآوری آلودگیهای قابلمشاهده روی کف سخت عملکرد بسیار قدرتمندی دارد. با این حال، نمیتوان نتیجه کف سخت را مستقیماً به فرش تعمیم داد؛ زیرا در فرش، برس باید آلودگی فرو رفته در الیاف را نیز آزاد کند.
تست ذرات ریز؛ جایی که نوع سطح تعیینکننده میشود
شرایط آزمایش: ذرات ریز روی سطح سخت و فرش کوتاه آزمایش شدهاند تا تفاوت عملکرد دستگاه در دو محیط مشخص شود.
نتیجه آزمایش: عملکرد X11 روی ذرات درشت بسیار قویتر از برخی ذرات ریز در بافت فرش بوده است. در یک آزمایش مستقل، حدود ۵۰ درصد نمک قرارگرفته روی فرش کوتاه جمعآوری شد.
تحلیل نتیجه: این نتیجه نشان میدهد حتی مکش بسیار بالا نیز بهتنهایی تضمینکننده حذف کامل ذرات ریز از داخل بافت فرش نیست. در چنین شرایطی، طراحی برس و نحوه حرکت ربات اهمیت بیشتری پیدا میکند.
بنابراین اگر معیار عملکرد X11 OmniCyclone را نظافت روزمره کف سخت در نظر بگیریم، نتیجه بسیار مثبت است؛ اما برای فرش باید عملکرد دستگاه را با نوع آلودگی و ارتفاع پرز ارزیابی کرد.
تست عملکرد X11 OmniCyclone روی فرش؛ آلودگی فرو رفته در بافت
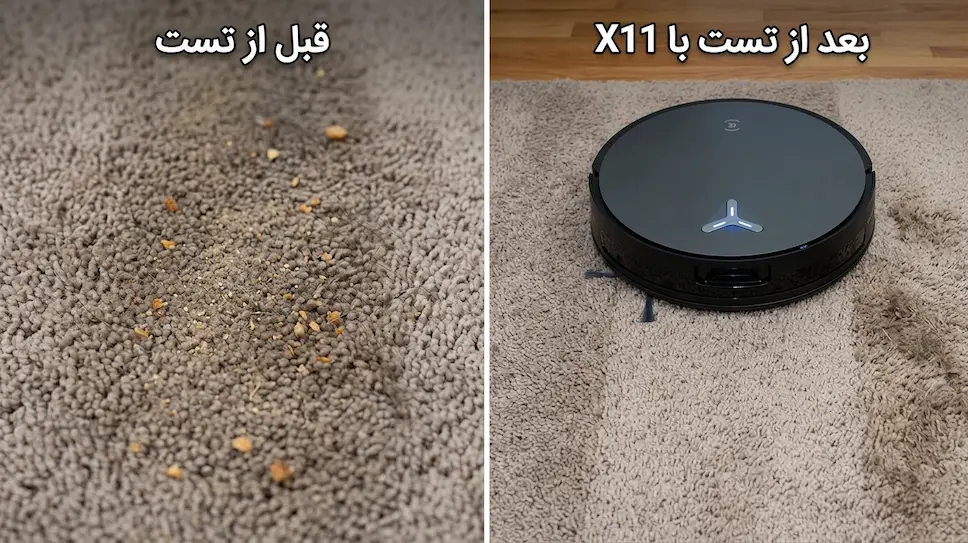
شرایط آزمایش: برای تست Deep Clean، مقدار مشخصی شن داخل فرش با پرز متوسط قرار داده و فشرده شده تا آلودگی به عمق بافت نفوذ کند.
نتیجه آزمایش: X11 توانست ۸۵ درصد از این آلودگی را جمعآوری کند. میانگین نتیجه دستگاههای مورد آزمایش در همان مجموعه ۷۶ درصد بوده است.
تحلیل نتیجه: نتیجه ۸۵ درصدی برای یک جارو رباتیک عدد بالایی محسوب میشود و نشان میدهد X11 در پاکسازی عمیق فرش توانایی قابلتوجهی دارد. با این حال، این عدد ۱۰۰ درصد نیست؛ بنابراین نباید ادعا کرد که X11 میتواند تمام آلودگی فرو رفته در هر نوع فرشی را با یک بار عبور حذف کند.
در طرف دیگر، آزمایشهای مستقل نشان میدهند عملکرد دستگاه روی فرشهای بسیار پرزبلند محدودیت بیشتری دارد و سازنده نیز استفاده روی الیاف بلندتر از ۷ میلیمتر را توصیه نمیکند.
تست موی حیوانات X11 OmniCyclone؛ یکی از بهترین نتایج دستگاه
شرایط آزمایش: مقدار مشخصی موی حیوانات داخل فرش قرار گرفته و برای شبیهسازی شرایط سختتر، موها در بافت فرش فشرده شدهاند.
نتیجه آزمایش: Ecovacs X11 توانست ۱۰۰ درصد موی آزمایش را جمعآوری کند و در همان تست، میزان گرهخوردگی مو روی برس صفر درصد گزارش شد.
تحلیل نتیجه: این نتیجه یکی از مهمترین نقاط قوت تست موی حیوانات X11 OmniCyclone است. ترکیب جمعآوری کامل مو و عدم پیچش آن روی برس، دقیقاً همان چیزی است که یک کاربر دارای حیوان خانگی از سیستم ZeroTangle 3.0 انتظار دارد.
البته یک تست موفق به معنی عملکرد یکسان روی تمام انواع مو و تمام فرشها نیست؛ اما داده موجود نشان میدهد X11 در سناریوی آزمایششده، عملکرد بسیار قدرتمندی داشته است و مقدار پیچش مو میتونه خیلی کم باشه.
تست ZeroTangle 3.0؛ کاهش نیاز به تمیزکاری دستی برس
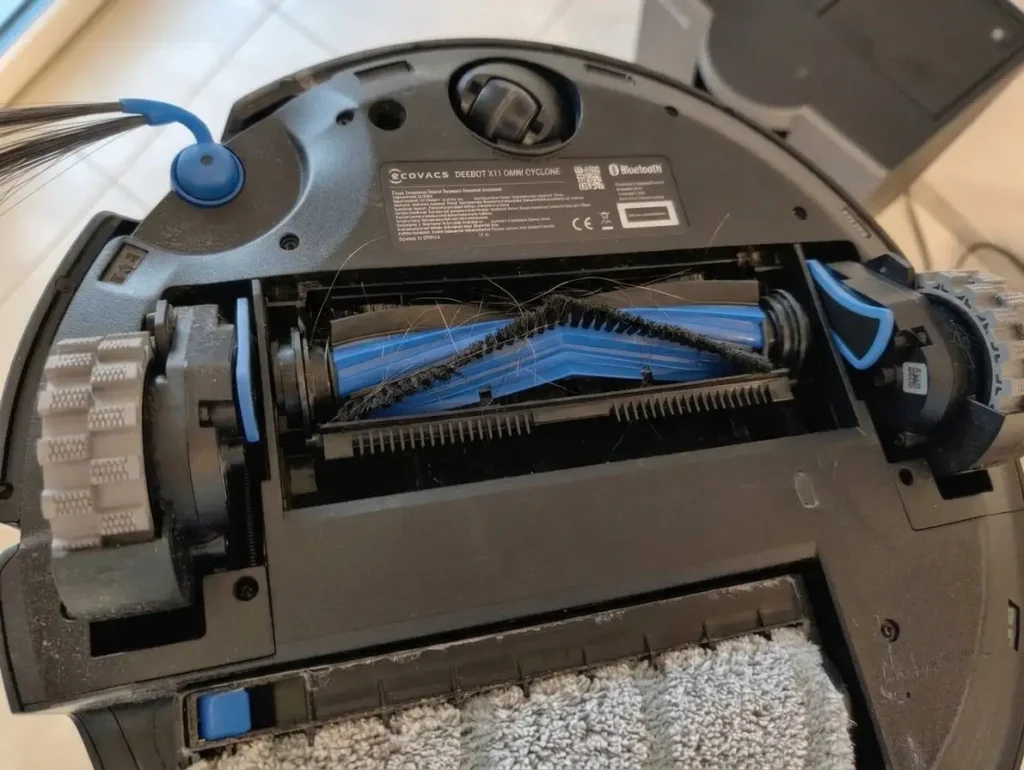
شرایط آزمایش: علاوه بر میزان موی جمعآوریشده، مقدار مویی که پس از پایان تست روی برس باقی میماند بررسی شده است.
نتیجه آزمایش: در تست مستقل، صفر درصد گرهخوردگی مو برای X11 ثبت شد.
تحلیل نتیجه: ZeroTangle 3.0 در اینجا یک قابلیت کاربردی محسوب میشود، نه صرفاً یک عبارت تبلیغاتی. اگر این عملکرد در استفاده طولانیمدت نیز حفظ شود، زمان موردنیاز برای بازکردن و تمیزکردن برس اصلی کاهش پیدا میکند؛ مزیتی که برای خانههای دارای حیوان خانگی اهمیت بیشتری دارد.
یک نکته مهم درباره نتایج فرش و موی حیوانات
اینجا یک تفاوت مهم میان آزمایشها وجود دارد. در یک مجموعه تست، X11 در جمعآوری موی حیوانات به نتیجه ۱۰۰ درصد رسیده، در حالی که ارزیابی دیگری عملکرد آن را برای استفاده روزمره مناسب اما نه کاملاً بینقص توصیف کرده و باقیماندن مقداری مو را در شرایط خاص گزارش کرده است. همچنین در تنظیمات پیشفرض، تغییر حالتهای مسیریابی و مکش میتواند روی نتیجه نهایی اثر بگذارد.
این اختلاف بهجای اینکه یک تناقض ساده باشد، یک نکته مهم را روشن میکند: نتیجه تست جارو رباتیک به روش آزمایش، نوع آلودگی، سطح و تنظیمات دستگاه وابسته است.
نتیجه بخش اول؛ اکوووکس X11 Omnicyclone در جاروکشی چه عملکردی دارد؟
تا این مرحله، تست X11 OmniCyclone سه تصویر متفاوت ارائه میدهد. روی کف سخت، جمعآوری ذرات درشت بسیار قدرتمند است. در تست Deep Clean فرش، دستگاه به نتیجه ۸۵ درصد رسیده و در تست موی حیوانات، جمعآوری ۱۰۰ درصدی همراه با صفر درصد گرهخوردگی ثبت شده است. در مقابل، ذرات بسیار ریز داخل فرش و فرشهای بسیار پرزبلند شرایط دشوارتری ایجاد میکنند.
بنابراین اگر هدف از خرید جارو رباتیک X11 OmniCyclone جاروکشی روزمره، جمعآوری مو و نظافت ترکیبی کف سخت و فرشهای معمولی باشد، دادههای موجود از عملکرد قدرتمند آن حمایت میکنند. اما هنوز درباره یکی از مهمترین قابلیتهای X11 قضاوت نکردهایم.
در بخش دوم، تمرکز را روی تست تی کشی اکووکس X11 OmniCyclone میگذاریم؛ جایی که OZMO Roller 2.0، TruEdge 3.0 و تشخیص لکه باید در برابر آلودگیهای واقعی عملکرد خود را نشان دهند.
تست تیکشی X11 OmniCyclone؛ جایی که رولر باید خودش را ثابت کند
بعد از بررسی عملکرد جاروکشی این جارورباتیک اکووکس، حالا نوبت بخشی است که X11 بیش از بسیاری از رقبا روی آن حساب کرده است: سیستم OZMO Roller 2.0. تفاوت اصلی این سیستم با پدهای چرخشی معمول، استفاده از یک رولر است که هنگام حرکت با آب تازه شسته میشود و آب آلوده را از سطح آن جدا میکند. در نتیجه، تیکشی فقط به فشار یک پد مرطوب روی زمین محدود نیست؛ رولر باید همزمان آلودگی را جدا کند، آن را جمع کند و خودش را برای ادامه مسیر تمیز نگه دارد.
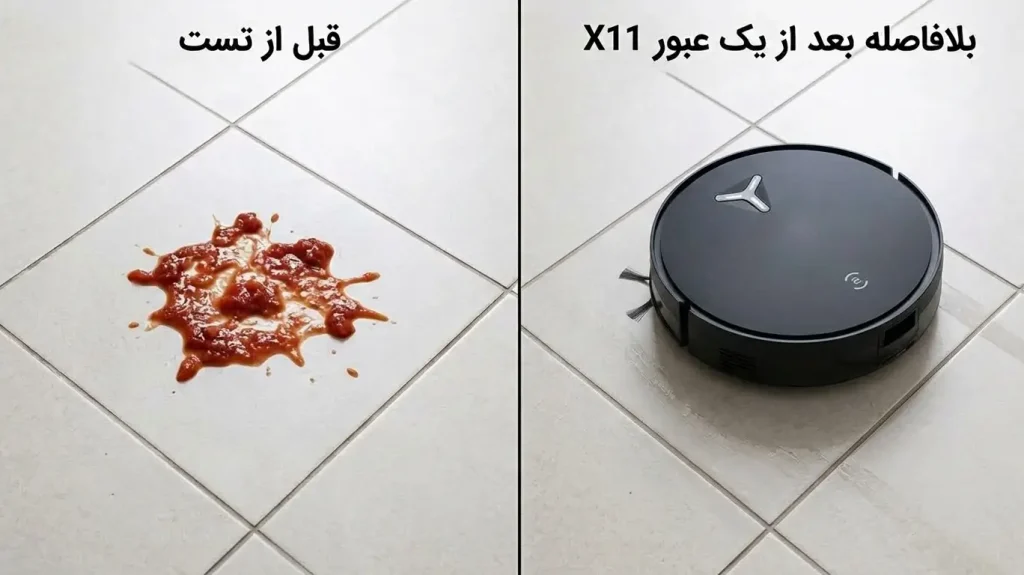
تست لکه تازه؛ آیا X11 میتواند با یک عبور تمیز کند؟
شرایط آزمایش: روی کف سخت، لکهای تازه از سس گوجه ایجاد شد و دستگاه برای پاککردن آن در حالت تیکشی قرار گرفت.
نتیجه آزمایش: لکه تازه در یک عبور بهطور کامل پاک شد. آزمایشهای عملی دیگر نیز نشان دادهاند که X11 در برابر لکههای تازه عملکرد بسیار خوبی دارد و رولر میتواند آلودگی مرطوب را همزمان با حرکت دستگاه جمع کند.
تحلیل نتیجه: این دقیقاً جایی است که طراحی رولری X11 مزیت خود را نشان میدهد. پد ثابت معمولاً بخشی از آلودگی را روی سطح خود نگه میدارد و ممکن است هنگام ادامه حرکت، همان آلودگی را به نقاط دیگر منتقل کند؛ اما رولر X11 بهطور مداوم شسته میشود.
برای اتفاقات روزمره مثل ریختن نوشیدنی، سس یا غذای مرطوب، نتیجه بسیار امیدوارکننده است.
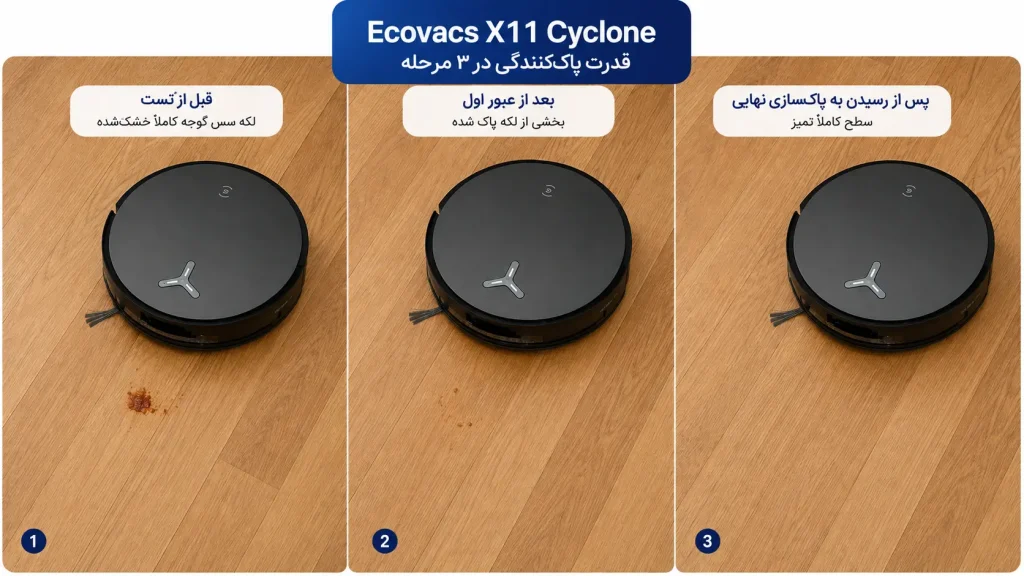
تست لکه خشکشده؛ نقطهای که عملکرد سختتر میشود
شرایط آزمایش: لکه سس گوجه روی سطح باقی ماند تا خشک شود و سپس X11 برای پاککردن آن به کار گرفته شد.
نتیجه آزمایش: در یک آزمایش عملی، X11 برای حذف کامل لکه سس خشکشده به سه بار عبور نیاز داشت. در آزمایش دیگری که لکههای خشکشده مختلف بررسی شدند، X11 امتیاز ۱۳۶ را به دست آورد؛ بالاتر از میانگین ۱۱۰ امتیازی مجموعه تست.
تحلیل نتیجه: تفاوت میان لکه تازه و خشکشده کاملاً طبیعی است، اما نکته مهم این است که X11 برای لکه سختشده لزوماً با یک عبور به نتیجه کامل نمیرسد. در عوض، فشار رولر، چرخش آن و تکرار عبور میتوانند به تدریج آلودگی چسبیده به کف را جدا کنند.
بنابراین اگر هدف تست تی کشی X11 OmniCyclone باشد، نتیجه را باید «بسیار قوی در لکه تازه و قوی اما چندمرحلهای در لکه خشکشده» دانست.
تست لکههای مختلف؛ فقط سس گوجه مطرح نیست
شرایط آزمایش: در یک تست مستقل، لکههایی شامل سس سویا، کچاپ، ماست، قهوه، نوشابه و سس شیرین و ترش روی کف ایجاد شدند و عملکرد رولر بررسی شد.
نتیجه آزمایش: X11 توانست مجموعه این آلودگیها را با عملکرد بسیار خوبی پاک کند و رولر OZMO Roller 2.0 در این سناریو یکی از نقاط قوت اصلی دستگاه بود.
تحلیل نتیجه: ارزش این آزمایش در تنوع آلودگیهاست. یک تی ممکن است برای مایعات رقیق خوب عمل کند اما در برابر مواد چسبناک یا غلیظ افت کند. عملکرد X11 در این مجموعه نشان میدهد که رولر فقط برای برقانداختن روزمره کف طراحی نشده و توانایی مقابله با آلودگیهای سنگینتر را هم دارد.
با این حال، تفاوت میان «پاکشدن ظاهری» و «حذف کامل لایه چرب» همچنان مهم است؛ بنابراین برای ارزیابی نهایی، نتیجه تست لکه باید در کنار میزان رطوبت باقیمانده بررسی شود.
تست میزان آب باقیمانده؛ آیا کف بیش از حد خیس میشود؟
یکی از مشکلات احتمالی تیکشی رباتیک، باقیگذاشتن آب روی کف است. این موضوع روی سطوح تیره، پارکت و برخی کفپوشهای حساس بیشتر به چشم میآید.
شرایط آزمایش: پس از پایان فرآیند تیکشی، مقدار آب باقیمانده روی سطح اندازهگیری شد.
نتیجه آزمایش: در تست انجامشده، X11 حدود ۰.۷ گرم آب باقیمانده روی سطح بر جای گذاشت؛ میانگین همان مجموعه آزمایش ۱.۰۲ گرم گزارش شده است.
تحلیل نتیجه: مقدار کمتر آب باقیمانده نشان میدهد سیستم رولری X11 توانسته رطوبت اضافی را تا حد زیادی جمع کند. این ویژگی فقط برای ظاهر کف اهمیت ندارد؛ هرچه آب کمتری روی سطح بماند، احتمال ایجاد رد آب و رگه نیز کمتر خواهد بود.
این نتیجه، یکی از مزیتهای عملی OZMO Roller 2.0 است که در مشخصات فنی بهتنهایی دیده نمیشود.
تست تیکشی ترکیبی؛ امتیاز نهایی سیستم رولری
شرایط آزمایش: عملکرد حذف لکه و میزان آب باقیمانده در کنار یکدیگر ارزیابی شدند تا کیفیت کلی تیکشی مشخص شود.
نتیجه آزمایش: اکووکس X11 در امتیاز ترکیبی تیکشی به ۲۷۱ امتیاز رسید؛ در همان مقایسه، میانگین ۱۸۴ امتیاز و نتیجه مدل مورد مقایسه ۲۰۵ امتیاز بوده است.
تحلیل نتیجه: این نتیجه مهمتر از یک آزمایش منفرد است، زیرا فقط به توانایی پاککردن لکه نگاه نمیکند. دستگاه باید بتواند هم آلودگی را حذف کند و هم بعد از تیکشی آب زیادی روی زمین باقی نگذارد.
از این منظر، عملکرد تی کشی اکووکس X11 OmniCyclone یکی از قویترین بخشهای این مدل است و نشان میدهد طراحی رولری صرفاً یک تغییر ظاهری نسبت به پدهای سنتی نیست.
تست تمیزکاری لبهها؛ TruEdge 3.0 چقدر به دیوار نزدیک میشود؟
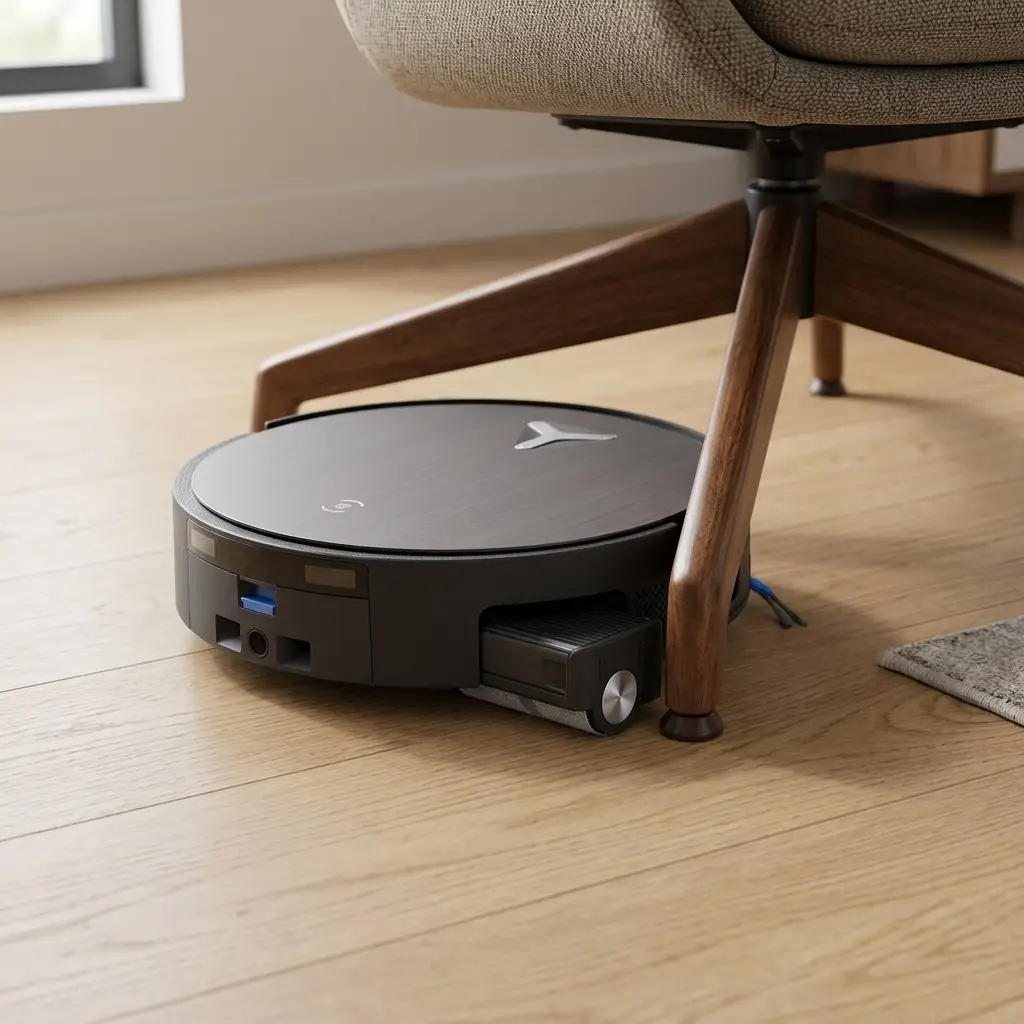
شرایط آزمایش: عملکرد رولر در امتداد دیوار و اطراف پایههای مبلمان بررسی شد؛ هدف این بود که مشخص شود چه مقدار از نوار نزدیک لبه بدون نظافت باقی میماند.
نتیجه آزمایش: در یک بررسی مستقل،اکووکس X11 Cyclone توانست بیشتر سطح نزدیک دیوار را تمیز کند، اما نوار بسیار باریکی در فاصله حدود ۱ تا ۲ میلیمتری از لبه باقی ماند. نرخ پوشش لبه در آن آزمایش حدود ۹۰ درصد ارزیابی شد.
در آزمایش دیگری، رولر متحرک هنگام عبور از کنار پایه صندلی توانست به سمت لبه امتداد پیدا کند و عملکرد مناسبی در نظافت کنارهها نشان داد.
تحلیل نتیجه: TruEdge 3.0 عملکرد لبه X11 را بهتر میکند، اما نباید آن را با تمیزکردن کامل گوشههای ۹۰ درجه اشتباه گرفت. شکل گرد ربات همچنان باعث میشود برخی گوشههای واقعی نیاز به نظافت دستی داشته باشند.
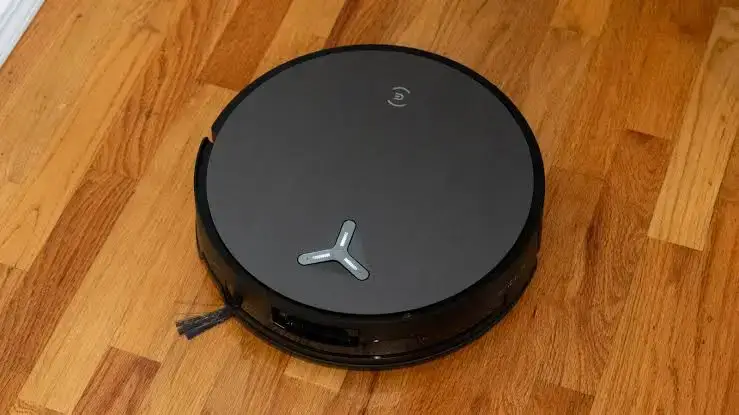
تست لکه خشکشده با تشخیص هوشمند؛ AI همیشه به معنی نتیجه بهتر نیست
X11 قابلیت تشخیص لکه با هوش مصنوعی دارد و در صورت فعالبودن تنظیمات مربوطه، میتواند برای نظافت بیشتر به ناحیه آلوده بازگردد.
شرایط آزمایش: یک لکه خشکشده کچاپ در محیط واقعی ایجاد شد و دستگاه با قابلیت تشخیص لکه فعال برای تمیزکردن آن فرستاده شد.
نتیجه آزمایش: در یک بررسی مستقل، X11 نتوانست لکه خشکشده کچاپ را بهدرستی شناسایی کند و عبور اولیه تأثیر زیادی روی آن نداشت. حتی با ایجاد ناحیه نظافت دستی و انتخاب تنظیمات قویتر، پیشرفت محدودی حاصل شد.
تحلیل نتیجه: این آزمایش یک تفاوت مهم میان «توانایی مکانیکی رولر» و «هوشمندی نرمافزاری» را نشان میدهد. خود رولر میتواند لکههای سخت را در شرایط مناسب پاک کند، اما اگر سیستم تشخیص لکه آن را شناسایی نکند، ربات ممکن است زمان و تعداد عبور کافی را برای همان نقطه اختصاص ندهد.
بنابراین تست X11 OmniCyclone فقط نباید سختافزار را بررسی کند؛ تصمیمگیری نرمافزار نیز بخشی از عملکرد واقعی دستگاه است.
تست عبور روی فرش؛ آیا رولر کفپوش را خیس میکند؟
شرایط آزمایش: X11 از کف سخت به سمت فرش حرکت میکند و سیستم تشخیص فرش و مکانیسم بالابردن رولر بررسی میشود.
نتیجه آزمایش: X11 هنگام تشخیص فرش میتواند رولر تیکشی را بالا ببرد تا فرآیند جاروکشی بدون خیسکردن سطح فرش ادامه پیدا کند.
تحلیل نتیجه: این قابلیت برای خانههای چندسطحی اهمیت زیادی دارد. اگر ربات قرار باشد بدون دخالت کاربر همزمان کف سخت و فرش را تمیز کند، تشخیص صحیح سطح و جلوگیری از انتقال آب به فرش ضروری است.
در نتیجه، سیستم تیکشی X11 فقط به قدرت پاککردن لکه محدود نیست؛ نحوه مدیریت رطوبت و تغییر وضعیت بین سطوح نیز بخشی از تجربه واقعی استفاده است.
نتیجه بخش دوم؛ OZMO Roller 2.0 واقعاً نقطه قوت X11 است؟
نتایج موجود تصویر نسبتاً روشنی ارائه میکنند. در لکههای تازه، X11 عملکرد بسیار خوبی دارد؛ لکههای خشکشده را نیز میتواند با چند عبور از بین ببرد. در تست ترکیبی تیکشی، امتیاز ۲۷۱ ثبت شده و میزان آب باقیمانده نیز ۰.۷ گرم بوده است. در مقابل، تشخیص هوشمند بعضی لکههای خشکشده همیشه قابل اتکا نیست و گوشههای کاملاً بسته همچنان محدودیت هندسی یک ربات گرد را دارند.
بنابراین اگر معیار خرید جارو رباتیک X11 OmniCyclone کیفیت تیکشی باشد، OZMO Roller 2.0 یکی از جدیترین دلایل انتخاب این مدل است؛ خصوصاً برای خانههایی با کف سخت و آلودگیهای روزمره.
اما در بخش بعدی، سراغ بخشی میرویم که میتواند حتی بیشتر از قدرت مکش و تیکشی روی تجربه کاربر اثر بگذارد: مسیریابی، تشخیص موانع، عبور از آستانهها و رفتار X11 در یک خانه شلوغ و واقعی.
عملکرد هوشمند و مسیریابی X11 OmniCyclone؛ وقتی خانه از یک محیط آزمایشگاهی پیچیدهتر میشود
تا اینجا مشخص شد X11 در جاروکشی و تیکشی چه تواناییهایی دارد؛ اما یک جارو رباتیک فقط با قدرت مکش و کیفیت تیکشی سنجیده نمیشود. اگر دستگاه نتواند مسیر مناسبی پیدا کند، کابل را تشخیص ندهد، اطراف مبلمان گیر کند یا برای تمیزکردن یک اتاق بارها مسیر خود را تکرار کند، بخشی از مزیت سختافزاری آن عملاً از بین میرود.
در تست مسیریابی X11 OmniCyclone تمرکز روی همین بخش است: دقت نقشهبرداری، تشخیص موانع، حرکت میان مبلمان، عبور از آستانهها، عملکرد در فضای شلوغ و مدیریت باتری.
تست نقشهبرداری؛ X11 چقدر سریع محیط را میشناسد؟
شرایط آزمایش: دستگاه در یک محیط مسکونی با چند اتاق، مبلمان و مسیرهای نسبتاً باز قرار گرفت تا نحوه اسکن محیط و تشکیل نقشه بررسی شود.
نتیجه آزمایش: سیستم ناوبری مبتنی بر dToF توانست ساختار کلی محیط را بهسرعت شناسایی کند و نقشهای قابل استفاده برای ادامه نظافت ایجاد شود. X11 همچنین از AIVI 3D 3.0 برای درک سهبعدی محیط و تشخیص موانع استفاده میکند.
تحلیل نتیجه: مزیت اصلی این سیستم فقط سرعت ایجاد نقشه نیست؛ مهمتر این است که ربات بتواند بعد از ساخت نقشه، آن را برای برنامهریزی مسیرهای بعدی به کار بگیرد. در نتیجه، مسیریابی X11 OmniCyclone را باید ترکیبی از سنجش فاصله، تشخیص موانع و تصمیمگیری نرمافزاری دانست.
تست موانع بزرگ؛ برخورد X11 با مبلمان
شرایط آزمایش: X11 در محیطی شامل پایه میز، صندلی، مبل و وسایل مختلف قرار گرفت تا نحوه نزدیکشدن ربات به موانع بررسی شود.
نتیجه آزمایش: سیستم AIVI 3D 3.0 برای تشخیص اشیای موجود در مسیر طراحی شده و X11 میتواند هنگام نزدیکشدن به موانع، سرعت و مسیر حرکت خود را تنظیم کند. در تستهای عملی، دستگاه در مواجهه با موانع بزرگ عملکرد قابل قبولی داشته و معمولاً پیش از برخورد شدید، مسیر خود را اصلاح میکند.
تحلیل نتیجه: در این سناریو، عملکرد X11 بیشتر به چیزی شبیه «حرکت حسابشده در محیط» نزدیک است تا حرکت تصادفی. این موضوع بهخصوص زمانی اهمیت دارد که ربات باید زیر میز یا میان پایههای صندلی حرکت کند.
با این حال، تشخیص یک مانع بزرگ با تشخیص یک کابل باریک تفاوت زیادی دارد؛ بنابراین نتیجه این تست را نمیتوان به تمام اشیای کوچک تعمیم داد.
تست کابل و اشیای کوچک؛ سختترین بخش تشخیص مانع
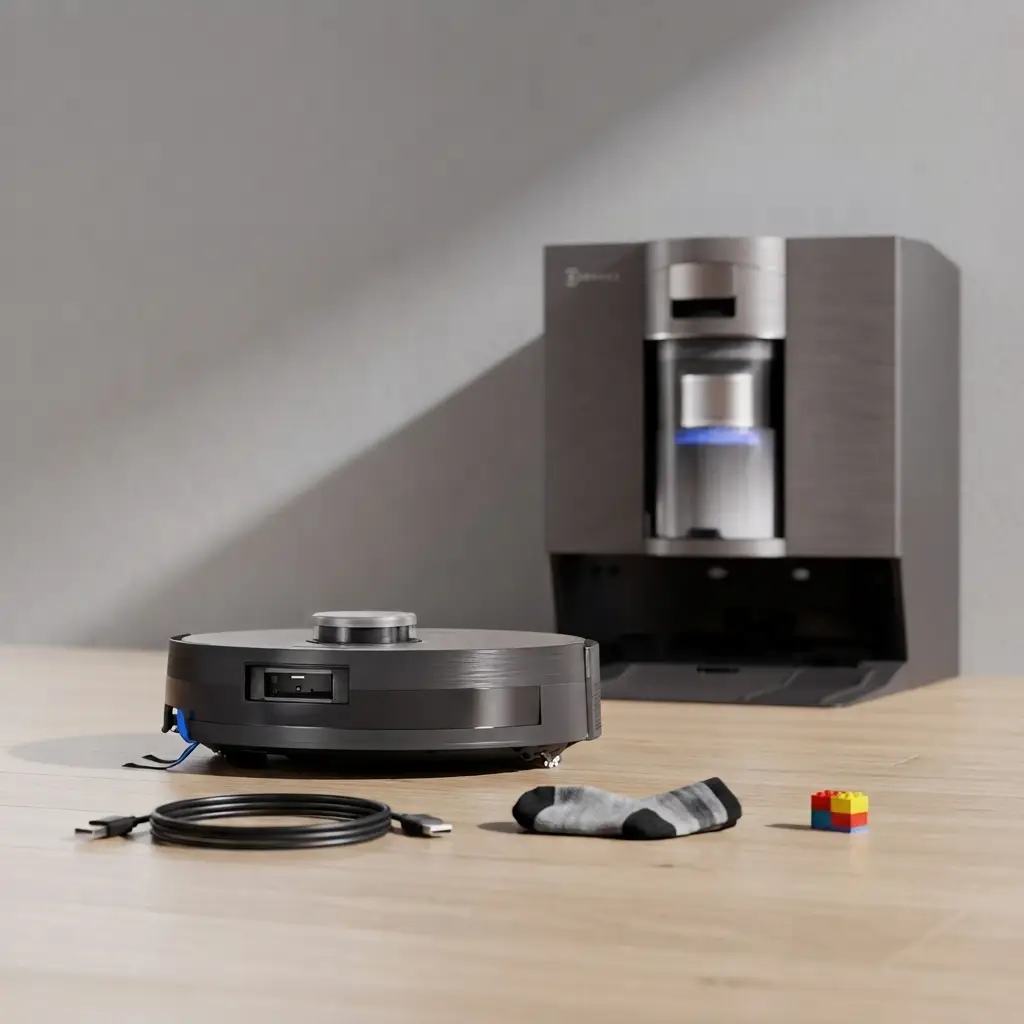
شرایط آزمایش: کابل، جوراب، کفش و اشیای کوچک در مسیر حرکت X11 قرار گرفتند تا مشخص شود سیستم تشخیص سهبعدی در برابر موانعی که ارتفاع یا ابعاد کمی دارند چگونه عمل میکند.
نتیجه آزمایش: X11 در تشخیص بسیاری از اشیای قابلمشاهده عملکرد خوبی دارد، اما اشیای بسیار باریک و کمارتفاع همچنان میتوانند برای سیستم تشخیص مانع چالش ایجاد کنند. در برخی سناریوها، دستگاه ممکن است برای اطمینان از مسیر خود به مانع نزدیک شود یا آن را جابهجا کند.
تحلیل نتیجه: این قسمت از بررسی جارو رباتیک X11 OmniCyclone اهمیت زیادی دارد؛ چون در خانه واقعی، مشکل اصلی معمولاً مبل یا دیوار نیست. کابل شارژ، جوراب، اسباببازی کوچک یا وسیلهای که روی زمین افتاده، همان چیزی است که میتواند چرخه نظافت را مختل کند.
بنابراین AIVI 3D 3.0 را باید یک سیستم پیشرفته تشخیص مانع دانست، نه سیستمی که بتواند هر جسم کوچک موجود روی زمین را در هر شرایطی بدون خطا شناسایی کند.در کل در زمان خطایی از ربات می توانید در نقشه محدودیت هایی ایجاد کنید.
تست حرکت میان پایههای صندلی؛ جایی که ابعاد ربات اهمیت پیدا میکند
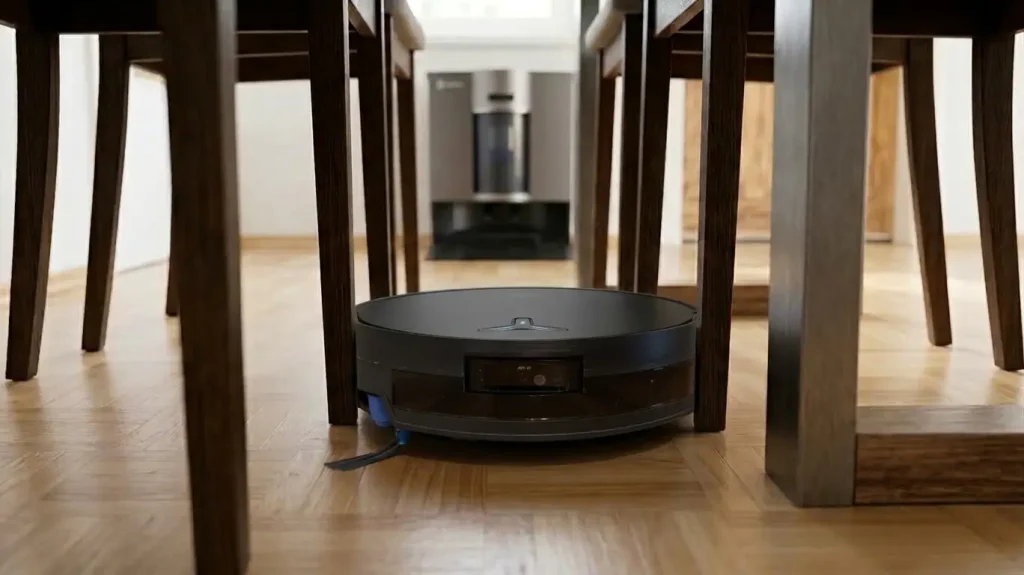
شرایط آزمایش: ربات در محیطی با چند پایه صندلی و میز قرار گرفت تا توانایی عبور از فضاهای محدود و اصلاح مسیر در حین حرکت بررسی شود.
نتیجه آزمایش: X11 میتواند میان بسیاری از پایههای مبلمان حرکت کند و با کمک سامانه تشخیص محیط، مسیر خود را اصلاح کند. طراحی نسبتاً جمعوجور بدنه نیز در این شرایط به دستگاه کمک میکند.
تحلیل نتیجه: اینجا یک نکته مهم وجود دارد: بهترین مسیریابی زمانی ارزش دارد که ربات از نظر فیزیکی هم بتواند وارد فضای موردنظر شود. بنابراین عملکرد واقعی X11 حاصل ترکیب ناوبری هوشمند، ابعاد بدنه و طراحی چرخها است.
تست عبور از آستانه؛ آیا X11 از اختلاف سطحها عبور میکند؟
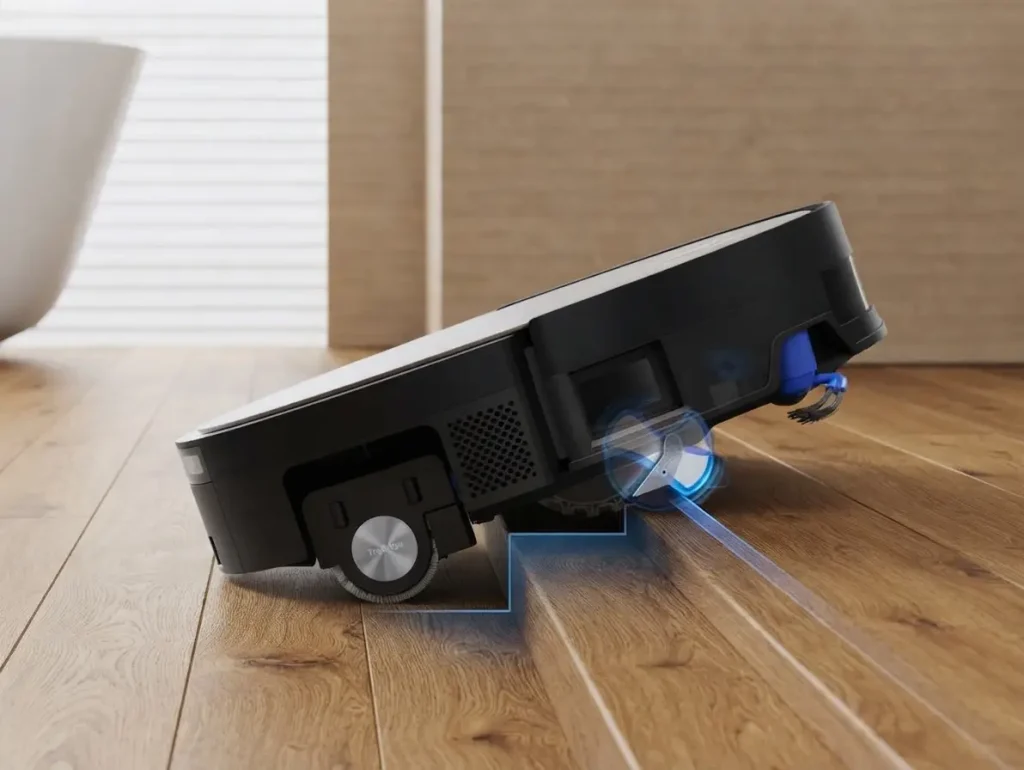
شرایط آزمایش: عملکرد دستگاه در عبور از آستانهها و اختلاف سطح میان دو بخش کف بررسی شد.
نتیجه آزمایش: X11 به لطف طراحی چرخها و سیستم حرکتی خود میتواند از اختلاف سطحهای معمول خانه عبور کند، اما همانند هر جارو رباتیک دیگری، ارتفاع و شکل آستانه تعیینکننده است. آستانههای بسیار بلند یا دارای لبه عمودی میتوانند مانع حرکت دستگاه شوند.
تحلیل نتیجه: بنابراین برای خرید جارو رباتیک X11 OmniCyclone فقط دانستن قابلیت عبور از آستانه کافی نیست. اگر خانه دارای چند اتاق با اختلاف سطح است، شکل واقعی آستانه باید بررسی شود.
تست تمیزکاری گوشهها؛ محدودیت هندسی هنوز وجود دارد
شرایط آزمایش: دستگاه در گوشههای ۹۰ درجه و محل اتصال دو دیوار قرار گرفت تا مشخص شود چه مقدار از آلودگی گوشه توسط برس کناری جمعآوری میشود.
نتیجه آزمایش: برس کناری و سیستم TruEdge 3.0 میتوانند X11 را بسیار نزدیک به لبهها هدایت کنند، اما بخش کاملاً انتهایی گوشههای ۹۰ درجه همچنان برای یک بدنه گرد چالشبرانگیز است.
تحلیل نتیجه: این موضوع را نباید ضعف اختصاصی X11 دانست. تقریباً تمام رباتهای گرد با همین محدودیت هندسی مواجهاند. تفاوت در این است که TruEdge 3.0 میتواند مقدار نوار باقیمانده در امتداد دیوار را کاهش دهد.
بنابراین باید بین تمیزکردن لبه دیوار و تمیزکردن نوک گوشه تفاوت قائل شد.
ضمنا به شما پیشنهاد میکنیم چنانچه قصد خرید جارو رباتیک را داریم به صفحه قیمت جارو رباتیک بروید تا آنجا با انواع مدل ها در برندهای متفاوت آشنا شوید.
تست فرش و کف سخت؛ تغییر مسیر بدون دخالت کاربر
شرایط آزمایش: X11 در محیطی شامل کف سخت و فرش قرار گرفت تا واکنش دستگاه هنگام تغییر سطح بررسی شود.
نتیجه آزمایش: دستگاه میتواند سطح فرش را تشخیص دهد و هنگام جاروکشی، تنظیمات مناسب را اعمال کند. در حالت تیکشی نیز رولر میتواند برای جلوگیری از خیسشدن فرش بالا برود.
تحلیل نتیجه: این قابلیت برای خانههای ترکیبی اهمیت زیادی دارد. کاربر نباید مجبور باشد قبل از هر چرخه، محل فرشها را مشخص کند یا ربات را از روی آنها جابهجا کند.
این همان جایی است که جارو رباتیک هوشمند X11 OmniCyclone از یک جارو صرفاً خودکار فاصله میگیرد و به یک سیستم نظافت چندسطحی نزدیک میشود.
تست مسیریابی در خانه شلوغ؛ آیا ربات بیهدف حرکت میکند؟
شرایط آزمایش: محیطی شامل مبلمان، میز، صندلی، فرش، مسیرهای باریک و چند مانع روی زمین در اختیار X11 قرار گرفت.
نتیجه آزمایش: دستگاه در محیطهای شلوغ همچنان میتواند مسیرهای نظافت را مدیریت کند و پس از برخورد با مسیر بسته، مسیر جایگزین پیدا کند. با این حال، هرچه تعداد موانع بیشتر شود، مسیر طیشده نیز میتواند طولانیتر شود.
تحلیل نتیجه: این نکته مهم است. مسیریابی خوب به معنی کوتاهترین مسیر در تمام شرایط نیست. گاهی ربات برای جلوگیری از برخورد، مسیر طولانیتری انتخاب میکند و این موضوع میتواند زمان نظافت و مصرف باتری را افزایش دهد.
پس در تست عملکرد X11 OmniCyclone در خانه واقعی باید «عدم گیرکردن» را از «کوتاهترین مسیر ممکن» جدا کنیم.
تست باتری؛ ظرفیت ۶۴۰۰ میلیآمپرساعت در عمل چه معنایی دارد؟
شرایط آزمایش: دستگاه در حالتهای مختلف نظافت و روی سطوح متفاوت استفاده شد تا مشخص شود مصرف باتری چقدر با شدت کار تغییر میکند.
نتیجه آزمایش: باتری ۶۴۰۰ میلیآمپرساعتی ظرفیت بالایی برای یک جارو رباتیک محسوب میشود، اما مدت کارکرد ثابت نیست و به قدرت مکش، فعالبودن تیکشی، وضعیت سطح، تعداد موانع و تعداد دفعات بازگشت به ایستگاه وابسته است.
تحلیل نتیجه: بنابراین اعلام یک عدد ثابت برای «چند دقیقه کارکرد» میتواند گمراهکننده باشد. X11 در یک اتاق باز با کف سخت شرایط کاملاً متفاوتی نسبت به خانهای شلوغ با فرش زیاد دارد.
باتری بزرگتر در اینجا بیشتر به معنی حاشیه اطمینان بیشتر برای نظافت فضاهای بزرگ است، نه اینکه دستگاه در تمام شرایط دقیقاً یک زمان مشخص کار کند.
تست صدای X11؛ قدرت بیشتر به معنی صدای بیشتر است؟
شرایط آزمایش: صدای دستگاه در زمان جاروکشی و در حالتهای مختلف قدرت مکش بررسی شد.
نتیجه آزمایش: سطح صدای X11 با تغییر قدرت مکش تغییر میکند و طبیعی است که استفاده از بالاترین توان، صدای بیشتری نسبت به حالتهای اقتصادی ایجاد کند.
تحلیل نتیجه: بنابراین برای استفاده روزمره، منطقی نیست دستگاه را همیشه در بالاترین قدرت قرار دهیم. اگر کف نسبتاً تمیز باشد، حالت خودکار میتواند تعادل بهتری میان قدرت جاروکشی، مصرف باتری و صدای دستگاه ایجاد کند.
نتیجه بخش سوم؛ هوشمندی X11 در خانه واقعی چقدر کاربردی است؟
نتایج این بخش نشان میدهد نقطه قوت X11 فقط داشتن سنسورهای متعدد نیست؛ ترکیب dToF، AIVI 3D 3.0 و الگوریتمهای مسیریابی باعث میشود دستگاه بتواند محیط را نقشهبرداری کند، اطراف موانع حرکت کند و بین سطوح مختلف تصمیم مناسب بگیرد.
با این حال، تست مسیریابی X11 OmniCyclone یک محدودیت مهم را هم مشخص میکند: هیچ سیستم تشخیص مانعی تضمین نمیکند که هر کابل یا جسم کوچک روی زمین را در هر شرایطی بدون خطا شناسایی کند. به همین دلیل، مرتبکردن وسایل بسیار کوچک از روی زمین همچنان میتواند احتمال گیرکردن ربات را کاهش دهد.
در مجموع، X11 در محیطهای پیچیده عملکرد هوشمندی ارائه میدهد و برای خانههایی با مبلمان، فرش و اتاقهای متعدد، یکی از نقاط قوت اصلی آن همین مدیریت مستقل محیط است.
اما هنوز یک سؤال مهم باقی مانده است: آیا تمام این قابلیتها در کنار ایستگاه OmniCyclone واقعاً ارزش هزینه بالای X11 را دارند؟
در بخش چهارم، سراغ ایستگاه، نگهداری، هزینه استفاده، نقاط ضعف و مقایسه مستقیم X11 OmniCyclone با یک رقیب همرده میرویم تا در نهایت مشخص شود این مدل برای چه کاربری واقعاً ارزش خرید دارد.
ایستگاه OmniCyclone، نگهداری و ارزش خرید X11؛ آیا این پرچمدار واقعاً ارزش هزینهاش را دارد؟
بعد از بررسی جاروکشی، تیکشی و مسیریابی، حالا باید به بخشی برسیم که در استفاده چندماهه اهمیت زیادی پیدا میکند: ایستگاه X11 OmniCyclone. یک جارو رباتیک پرچمدار فقط زمانی واقعاً خودکار محسوب میشود که کاربر مجبور نباشد مرتب مخزن را خالی کند، رولر را بشوید یا برای شارژ دستگاه برنامهریزی کند.
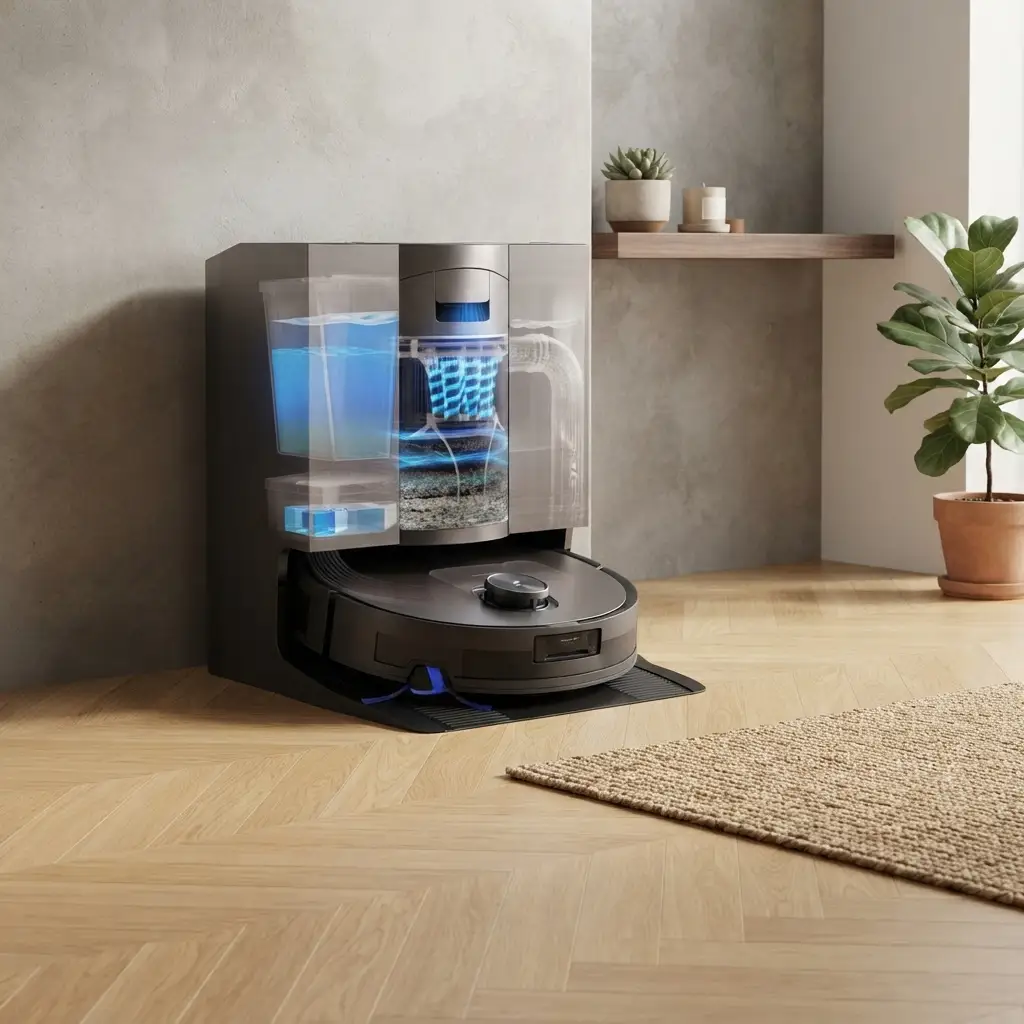
X11 در این قسمت یک تفاوت مهم با بسیاری از رقبای خود دارد: ایستگاه آن از سیستم تخلیه گردوغبار بدون کیسه استفاده میکند. در کنار آن، شستوشوی رولر با آب گرم، خشککردن با هوای گرم و شارژ سریع PowerBoost قرار گرفتهاند.
تست تخلیه خودکار؛ مزیت واقعی سیستم بدون کیسه چیست؟
شرایط آزمایش: بعد از چند چرخه جاروکشی، مخزن گردوغبار ربات به ایستگاه بازگردانده شد تا عملکرد تخلیه خودکار بررسی شود.
نتیجه آزمایش: ایستگاه OmniCyclone گردوغبار جمعشده را به مخزن بزرگتر خود منتقل میکند و بهجای کیسه یک مخزن سیکلونی قابل تخلیه دارد. ظرفیت مخزن گردوغبار ایستگاه در منابع مختلف حدود ۱.۲ تا ۱.۶۵ لیتر گزارش شده و در استفاده عملی میتواند مدت قابلتوجهی بدون تخلیه دستی کار کند.
تحلیل نتیجه: این موضوع برای کاربری که میخواهد جارو رباتیک X11 OmniCyclone را تا حد ممکن بدون دخالت روزانه استفاده کند، یک مزیت واقعی است. دیگر لازم نیست مانند ایستگاههای کیسهای، مرتب کیسه مصرفی خریداری و تعویض شود.
در مقابل، تخلیه مخزن بدون کیسه هنگام خالیکردن میتواند گردوغبار بیشتری ایجاد کند؛ بنابراین اگر کسی به کمترین تماس با گردوغبار اهمیت میدهد، سیستم کیسهای همچنان مزیت خودش را دارد.
تست شستوشوی رولر؛ آیا ایستگاه واقعاً بخش کثیف کار را انجام میدهد؟
شرایط آزمایش: پس از پایان تیکشی، ربات به ایستگاه بازمیگردد و فرآیند شستوشوی رولر آغاز میشود.
نتیجه آزمایش: ایستگاه X11 رولر را با آب گرم تا حدود ۷۵ درجه سانتیگراد میشوید و سپس با هوای گرم خشک میکند. اکووکس برای مخزن آب تمیز ۳.۲ لیتر و مخزن آب کثیف ۲.۷ لیتر ظرفیت اعلام کرده است.
تحلیل نتیجه: این سیستم باعث میشود کاربر بعد از هر چرخه مجبور به شستن دستی تی نباشد. مهمتر اینکه شستوشوی رولر با آب گرم برای آلودگیهای چرب و باقیمانده مواد غذایی منطقیتر از شستوشوی صرفاً با آب سرد است.
در استفاده طولانیمدت اما خود ایستگاه کاملاً بدون نیاز به نگهداری نیست؛ مخزن آب کثیف، سینی شستوشو و فیلترها همچنان باید در فواصل مشخص تمیز شوند.
تست خشککردن رولر؛ جلوگیری از ماندن رطوبت
شرایط آزمایش: پس از شستوشوی رولر، فرآیند خشککردن با هوای گرم فعال شد.
نتیجه آزمایش: ایستگاه X11 رولر را با هوای گرم خشک میکند و زمان خشککردن قابل تنظیم است؛ در تنظیمات رسمی، حالتهای ۲، ۳ و ۴ ساعت ارائه شدهاند.
تحلیل نتیجه: خشککردن رولر فقط برای جلوگیری از خیس ماندن آن نیست. کاهش رطوبت طولانیمدت میتواند به بهداشت بهتر رولر و کاهش بوی نامطبوع کمک کند.
البته زمان خشککردن طولانیتر به معنی مصرف انرژی بیشتر است؛ بنابراین حالت مناسب باید بر اساس دفعات استفاده و شرایط محیط انتخاب شود.
تست شارژ سریع؛ X11 چگونه زمان از دسترفته را جبران میکند؟
شرایط آزمایش: هنگام نظافت طولانی، سطح باتری دستگاه کاهش پیدا میکند و ربات برای شستوشوی رولر یا تخلیه مخزن به ایستگاه بازمیگردد.
نتیجه آزمایش: PowerBoost Charging اجازه میدهد X11 در زمان توقف کوتاه در ایستگاه، بخشی از انرژی خود را سریع دریافت کند. در آزمایشهای عملی، شارژهای کوتاه هنگام توقف دستگاه باعث شدهاند X11 بتواند چرخههای طولانی نظافت را بدون توقف طولانی برای شارژ ادامه دهد.
تحلیل نتیجه: این ویژگی از آن قابلیتهایی است که روی کاغذ شاید چندان مهم به نظر نرسد، اما در خانههای بزرگ کاربرد زیادی دارد. بهجای اینکه ربات برای مدت طولانی به ایستگاه متصل بماند، میتواند از توقفهای کوتاه برای بالا آوردن سطح باتری استفاده کند.
اکووکس برای X11 زمان کارکرد اسمی تا ۲۵۴ دقیقه روی کف سخت در حالت Silent و بدون PowerBoost اعلام کرده است؛ اما زمان واقعی بسته به قدرت مکش، تیکشی و شرایط محیط متفاوت خواهد بود.
مقایسه اکووکس X11 OmniCyclone با روبوراک Saros 10R
برای اینکه ارزش خرید X11 OmniCyclone را بهتر مشخص کنیم، باید آن را با رقیبی مقایسه کنیم که در همین سطح از امکانات قرار میگیرد. در این بررسی، Roborock Saros 10R انتخاب مناسبی است؛ زیرا آن هم روی مسیریابی پیشرفته، تیکشی خودکار، جلوگیری از گیرکردن مو، ایستگاه چندمنظوره و عملکرد مستقل تمرکز دارد.
مقایسه طراحی؛ X11 یا Saros 10R برای فضای زیر مبلمان؟
X11 از نظر ارتفاع برای عبور زیر بسیاری از مبلمان طراحی شده، اما Saros 10R با ارتفاع تنها ۷۹.۸ میلیمتر یکی از باریکترین رباتهای Roborock است. این اختلاف در خانههایی که تخت یا مبل بسیار کوتاه دارند، میتواند تعیینکننده باشد.
نتیجه مقایسه: برای دسترسی به فضاهای بسیار کمارتفاع، Saros 10R برتری مشخصی دارد.
مقایسه مسیریابی و تشخیص موانع
X11: از AIVI 3D 3.0، دوربین، سنجش عمق و LiDAR برای تشخیص محیط استفاده میکند. در یک تست مستقل، ۲۰ مورد از ۲۴ مانع را بدون برخورد جدی پشت سر گذاشت.
Saros 10R: از StarSight Autonomous System 2.0، سنسورهای 3D ToF و VertiBeam استفاده میکند و سازنده ادعا میکند توانایی تشخیص اشیای بسیار کوچک تا حدود ۲×۲ سانتیمتر را دارد.
نتیجه مقایسه: هر دو سیستم پیشرفتهاند، اما Saros 10R روی تشخیص اشیای کوچک و حرکت در محیطهای پیچیده تمرکز بیشتری دارد. در طرف مقابل، X11 نیز در تستهای مستقل عملکرد خوبی نشان داده، ولی در برخی بررسیهای واقعی مشکلاتی مانند تشخیص ناقص جوراب یا بعضی موانع کمارتفاع گزارش شده است.
مقایسه تیکشی؛ رولر X11 یا پدهای چرخشی Saros 10R؟
اینجا فلسفه دو دستگاه کاملاً متفاوت است.
X11 از OZMO Roller 2.0 استفاده میکند؛ رولری که هنگام تیکشی دائماً شسته میشود و آب آلوده را از آن جدا میکند.
Saros 10R از دو پد چرخشی استفاده میکند و علاوه بر آن، FlexiArm برای نزدیکشدن به لبهها و گوشهها دارد. ایستگاه آن نیز امکان شستوشوی پدها با آب گرم تا ۸۰ درجه، خشککردن با هوای گرم و تشخیص آلودگی برای شستوشوی مجدد را ارائه میدهد.
نتیجه مقایسه: اگر اولویت اصلی شما تیکشی مداوم و جمعآوری آلودگی مرطوب باشد، ساختار رولری X11 جذابتر است. اگر مدیریت خودکار پدها، شستوشوی مجدد هوشمند و امکانات ایستگاه اهمیت بیشتری داشته باشد، Saros 10R رقیب بسیار جدیتری است.
مقایسه نظافت لبهها؛ TruEdge 3.0 در برابر FlexiArm
X11 با TruEdge 3.0 میتواند بخش رولر را تا حدود ۱.۵ سانتیمتر به سمت بیرون امتداد دهد.
Saros 10R نیز از FlexiArm برای امتداد برس کناری و پد تیکشی استفاده میکند و Roborock برای آن پوشش ۱۰۰ درصدی لبه و گوشه را ادعا میکند.
نتیجه مقایسه: روی کاغذ Saros 10R ادعای گستردهتری دارد، اما تستهای مستقل X11 نشان دادهاند که در عمل ممکن است یک نوار باریک ۱ تا ۲ میلیمتری کنار دیوار باقی بماند. بنابراین ادعای پوشش ۱۰۰ درصدی را نباید با «پاککردن کامل تمام گوشههای فیزیکی» یکی دانست.
مقایسه ایستگاه؛ کدام دستگاه نگهداری کمتری میخواهد؟
X11 OmniCyclone:
- تخلیه گردوغبار بدون کیسه
- شستوشوی رولر با آب گرم ۷۵ درجه
- خشککردن با هوای گرم
- مخزن آب تمیز ۳.۲ لیتر
- مخزن آب کثیف ۲.۷ لیتر
- PowerBoost Charging
Saros 10R:
- تخلیه خودکار گردوغبار
- شستوشوی پد با آب گرم تا ۸۰ درجه
- خشککردن با هوای گرم ۵۵ درجه
- تشخیص آلودگی و شستوشوی مجدد
- تزریق خودکار مواد شوینده
- امکان جداسازی خودکار پدها
- شارژ سریع ۲.۵ ساعته
نتیجه مقایسه: از نظر امکانات ایستگاه، Saros 10R مجموعه بسیار کاملی ارائه میکند؛ اما X11 یک مزیت بسیار کاربردی دارد: مخزن گردوغبار بدون کیسه. بنابراین هزینه و دردسر خرید کیسه مصرفی حذف میشود.
نقاط قوت X11 OmniCyclone
۱. قدرت جاروکشی بسیار بالا
مکش ۱۹۵۰۰ پاسکال در کنار سیستم BLAST و نتایج خوب تستهای جمعآوری آلودگی، X11 را در دسته رباتهای قدرتمند قرار میدهد.
۲. عملکرد بسیار خوب در جمعآوری مو
ZeroTangle 3.0 و نتایج تست موی حیوانات، یکی از جدیترین نقاط قوت X11 هستند.
۳. سیستم تیکشی رولری
OZMO Roller 2.0 برای کاربریای که تیکشی روزانه اهمیت دارد، مزیت مهمی است.
۴. ایستگاه بدون کیسه
عدم نیاز به خرید کیسه مصرفی، هزینه نگهداری بلندمدت را کاهش میدهد.
۵. شارژ PowerBoost
برای خانههای بزرگ و چرخههای طولانی، توقفهای کوتاه دستگاه میتواند به ادامه سریعتر کار کمک کند.
نقاط ضعف X11 OmniCyclone
۱. ارتفاع بیشتر نسبت به رقبای بسیار باریک
Saros 10R با ارتفاع ۷۹.۸ میلیمتر میتواند به فضاهایی دسترسی پیدا کند که X11 احتمالاً قادر به ورود به آنها نیست.
۲. تشخیص موانع کاملاً بینقص نیست
با وجود AIVI 3D 3.0، برخی تستهای واقعی مشکلاتی را در تشخیص جوراب، فرشهای خاص یا بعضی موانع گزارش کردهاند.
۳. گوشههای کاملاً بسته همچنان چالش هستند
TruEdge 3.0 فاصله کنار دیوار را بسیار کم میکند، اما هندسه گرد دستگاه باعث میشود گوشههای ۹۰ درجه همچنان کاملاً بینیاز از نظافت دستی نباشند.
۴. مخزن بدون کیسه برای همه مناسب نیست
خالیکردن مخزن سیکلونی ارزانتر و کمهزینهتر است، اما میتواند هنگام تخلیه نسبت به تعویض یک کیسه، گردوغبار بیشتری آزاد کند.
X11 OmniCyclone بخریم یا Saros 10R؟
درابتدا به شما بگوییم که بین برند اکووکس با جارو رباتیک روبوراک به هیچ عنوان وسولس نداشته باشید.چرا که این دو برند جزو قویترین تولید کننده های جارورباتیک می باشند. اگر اولویت شما قدرت جاروکشی، جمعآوری مو، تیکشی رولری و حذف کیسه مصرفی باشد، X11 OmniCyclone انتخاب بسیار جذابی است.
اگر خانه شما مبلمان بسیار کوتاه دارد، مسیریابی و تشخیص اشیای کوچک اولویت بالاتری دارد و امکانات پیشرفته ایستگاه برایتان مهمتر است، Saros 10R رقیب قدرتمندی خواهد بود. Saros 10R همچنین بهدلیل ارتفاع ۷۹.۸ میلیمتری، در دسترسی به فضاهای کمارتفاع مزیت واضحی دارد.
نتیجه نهایی بررسی X11 OmniCyclone
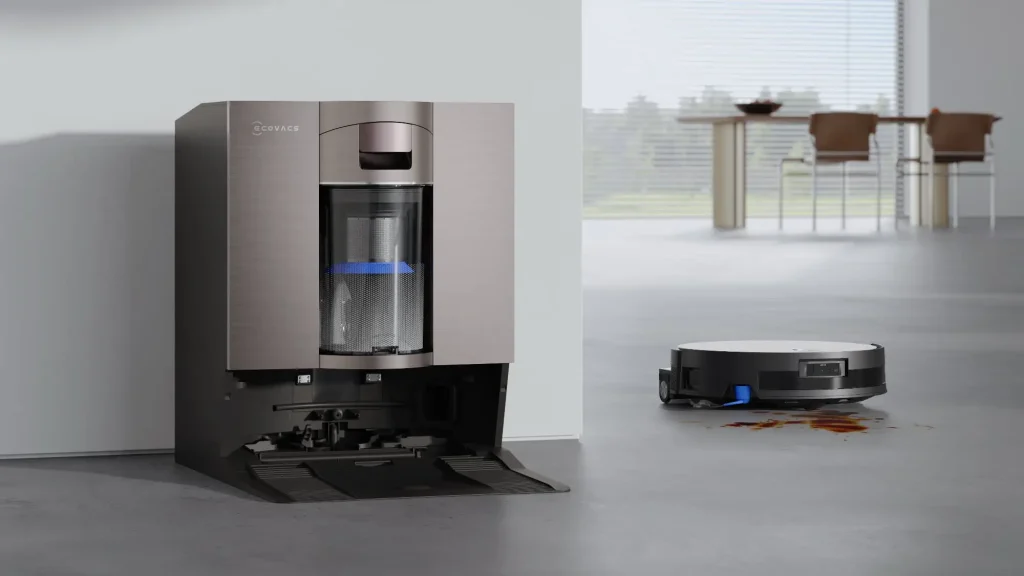
X11 OmniCyclone یک جارو رباتیک پر از قابلیتهای نمایشی نیست؛ بخش قابلتوجهی از فناوریهای آن در عملکرد واقعی نیز اثر خود را نشان میدهند. قدرت جاروکشی بالا، جمعآوری بسیار خوب مو، سیستم رولری OZMO Roller 2.0 و ایستگاه بدون کیسه مهمترین دلایل خرید آن هستند.
در مقابل، مسیریابی و تشخیص مانع هنوز کاملاً بدون نقص نیست و اگر خانهای پر از موانع کوچک یا مبلمان بسیار کوتاه دارید، گزینههایی مانند Saros 10R میتوانند منطقیتر باشند.
بنابراین X11 OmniCyclone را نمیتوان صرفاً بر اساس عدد ۱۹۵۰۰ پاسکال بهترین جارو رباتیک دانست؛ اما وقتی تمام تستها را کنار هم قرار میدهیم، مشخص میشود که این مدل در سه حوزه جاروکشی، تیکشی و اتوماسیون ایستگاه، یکی از رقبای جدی کلاس پرچمدار است.